仿真机器人操作 · 中文回放
7 条成功轨迹 · reasoning summary 回放 · gpt-6-astra
模型:gpt-6-astra(配置别名 model-test-ldk)
7条成功轨迹
2,495步
99.8 秒视频总时长
312条 reasoning summary
440次动作判断
工具
robot_act | 双臂移动到目标位姿,执行 N 步(抓、放、移动) |
robot_wait | 原地等环境变化,不主动动(等传送带、等稳定) |
robot_reset | 双臂复位到初始位姿 |
exec_command | 执行 shell 命令(读文件、算几何) |
view_image | 查看指定图片(放大看细节) |
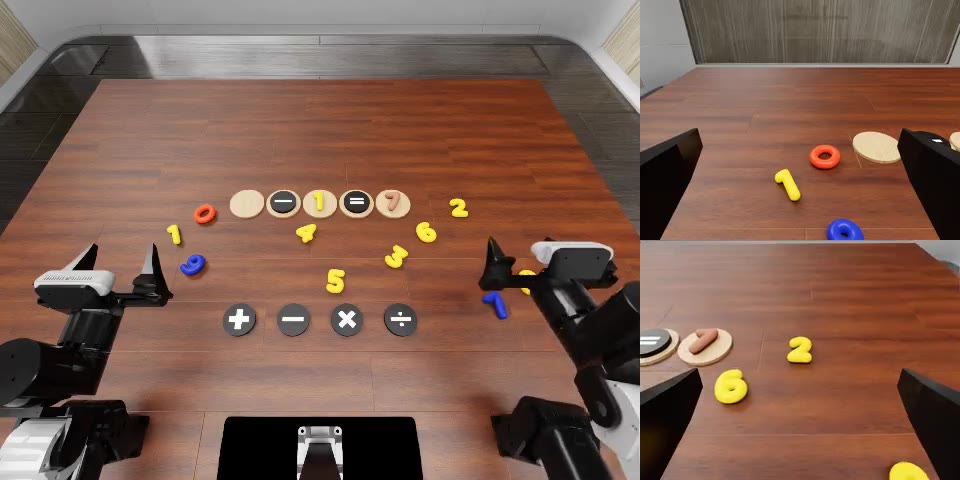 第二档
解方程(选数字补全等式)
通过选择正确的缺失数字或运算符并将其放到答案板上来完成等式,然后重置机械臂。
237步数(帧)9.5 秒时长29条 reasoning summary查看视频与 reasoning summary →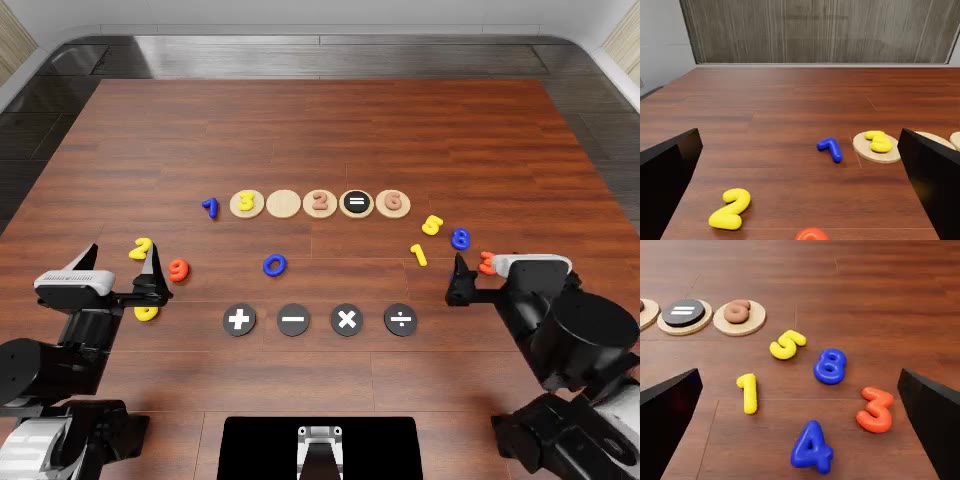 第二档
解方程(选数字补全等式)
通过选择正确的缺失数字或运算符并将其放到答案板上来完成等式,然后重置机械臂。
185步数(帧)7.4 秒时长40条 reasoning summary查看视频与 reasoning summary →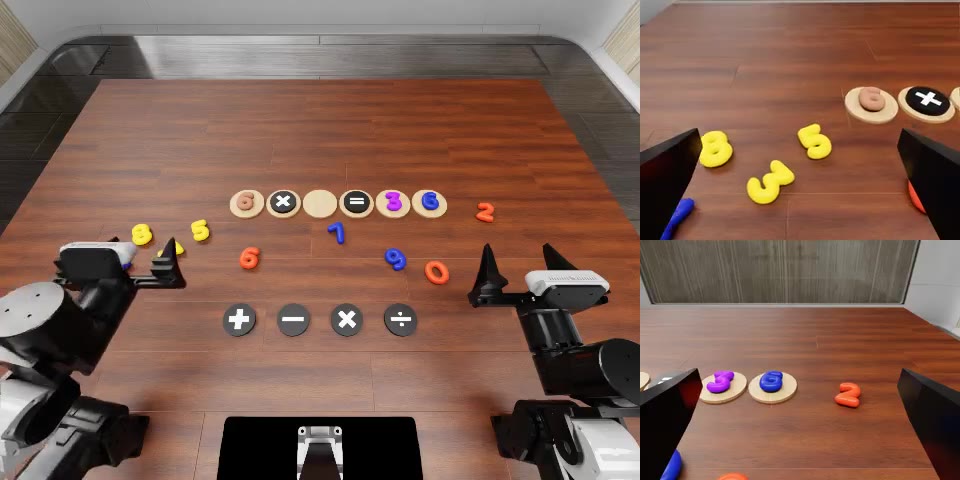 第三档
解方程(六格答案板)
通过选择正确的缺失数字或运算符并将其放到答案板上来完成等式,然后重置机械臂。
138步数(帧)5.5 秒时长36条 reasoning summary查看视频与 reasoning summary → 第一档
传送带配对取物
记住传送带上的第一个物体,然后当匹配的物体再次出现时将其拾取。
422步数(帧)16.9 秒时长44条 reasoning summary查看视频与 reasoning summary →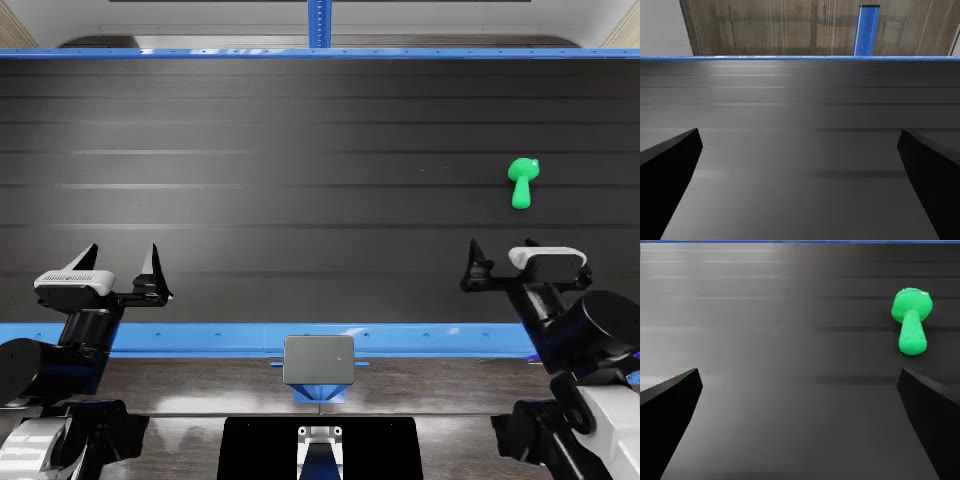 第一档
传送带配对取物
记住传送带上的第一个物体,然后当匹配的物体再次出现时将其拾取。
402步数(帧)16.1 秒时长33条 reasoning summary查看视频与 reasoning summary →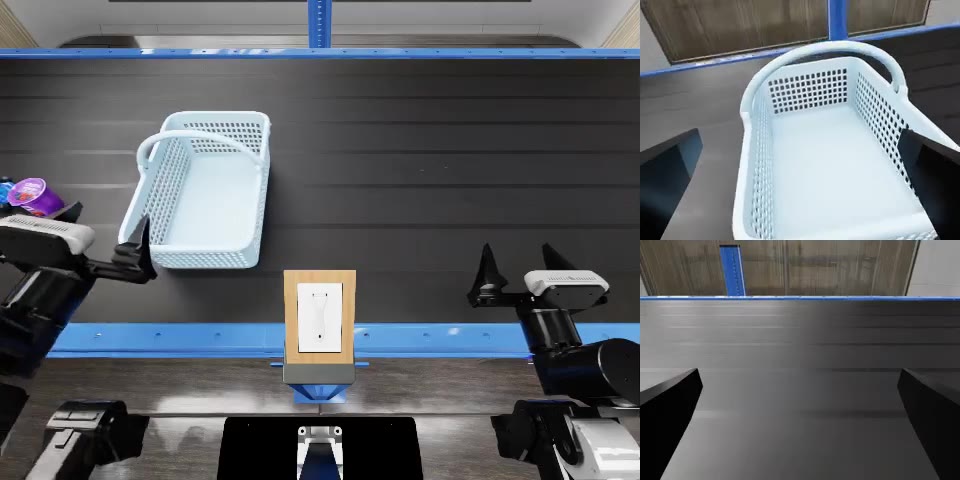 第一档
按图从传送带取物
将篮子抬起超过 8 厘米,根据看板上的图片识别传送带上的目标物体,将其拿起并放入篮子中。
618步数(帧)24.7 秒时长70条 reasoning summary查看视频与 reasoning summary →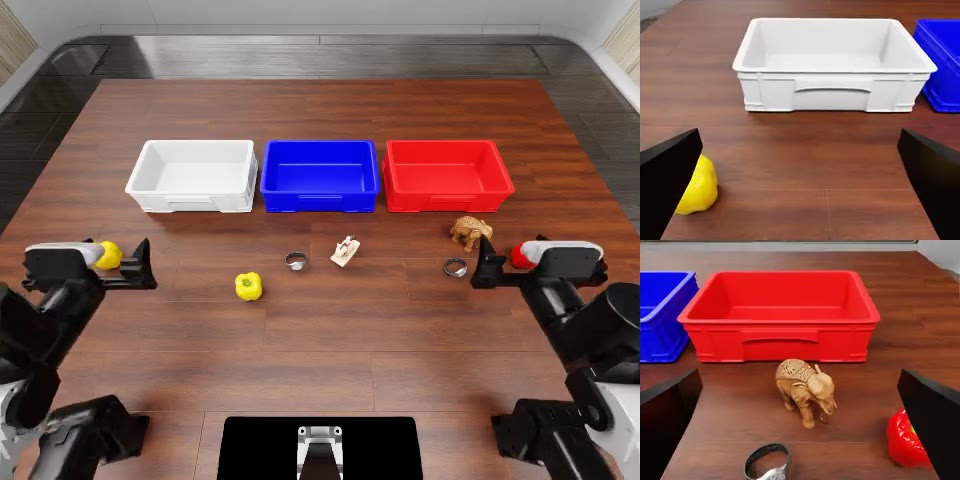 第一档
按语言分拣物体
将甜椒放入左侧篮子,将手表放入中间篮子,将木制玩具放入右侧篮子,然后重置机械臂。
493步数(帧)19.7 秒时长60条 reasoning summary查看视频与 reasoning summary →