25 条成功轨迹 · 请求与动作回放 · gpt-6.1-sol
模型:gpt-6.1-sol · Tier 子集每任务一条,49 条里成功的 25 条(65 次尝试,重试的取成功那次)
本批 25 条轨迹的模型响应里没有推理摘要(API 只回加密块),
所以页面只有请求/动作/工具调用,没有 reasoning 层;每条轨迹按请求逐块展示,块数等于请求数。
robot_act | 双臂移动到目标位姿,执行 N 步(抓、放、移动) |
robot_wait | 原地等环境变化,不主动动(等传送带、等稳定) |
robot_reset | 双臂复位到初始位姿 |
exec_command | 执行 shell 命令(读文件、算几何) |
view_image | 查看指定图片(放大看细节) |
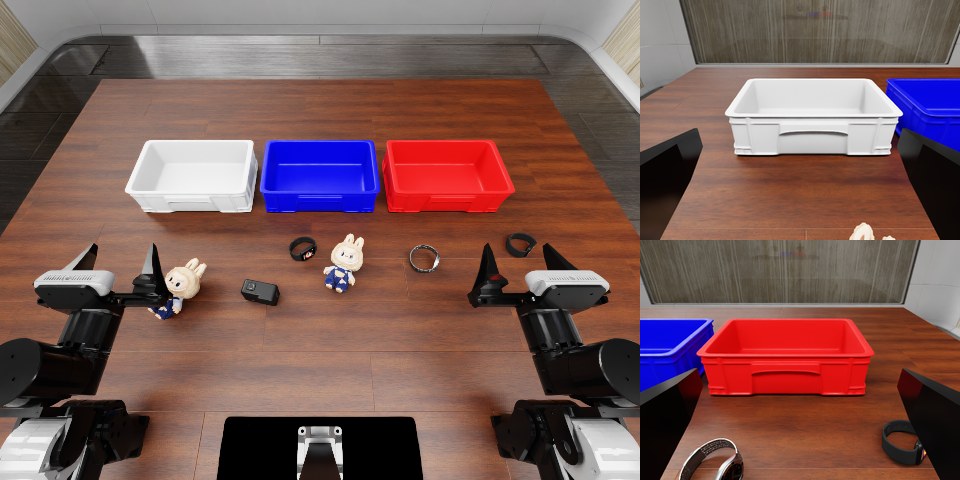 第一档classify_objects_000222
按类别分拣物体
将物体按类别分拣到三个篮子中。然后复位机器人手臂。
557步数(帧)22.3 秒时长104个请求块查看视频与请求块 →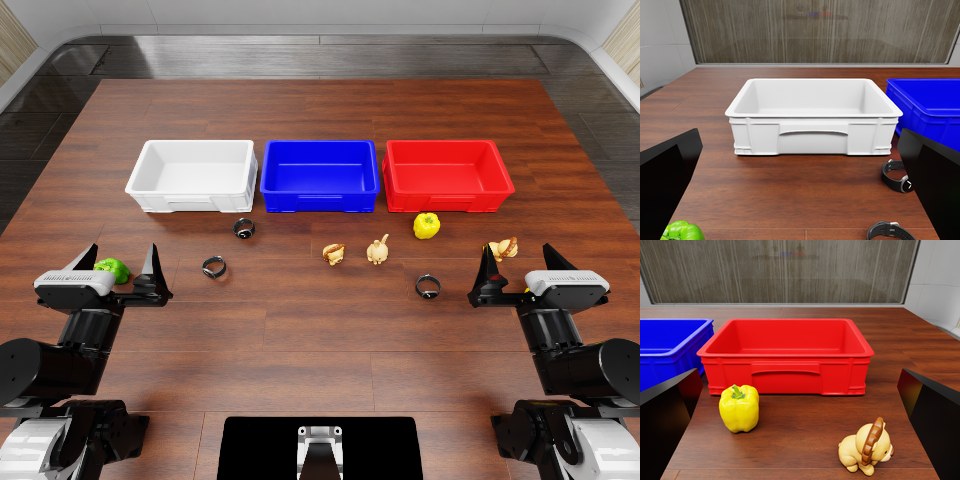 第一档classify_objects_by_language_000111
按语言分拣物体
将甜椒放入左侧篮子,将木制玩具放入中间篮子,将手表放入右侧篮子,然后复位机械臂。
785步数(帧)31.4 秒时长179个请求块查看视频与请求块 →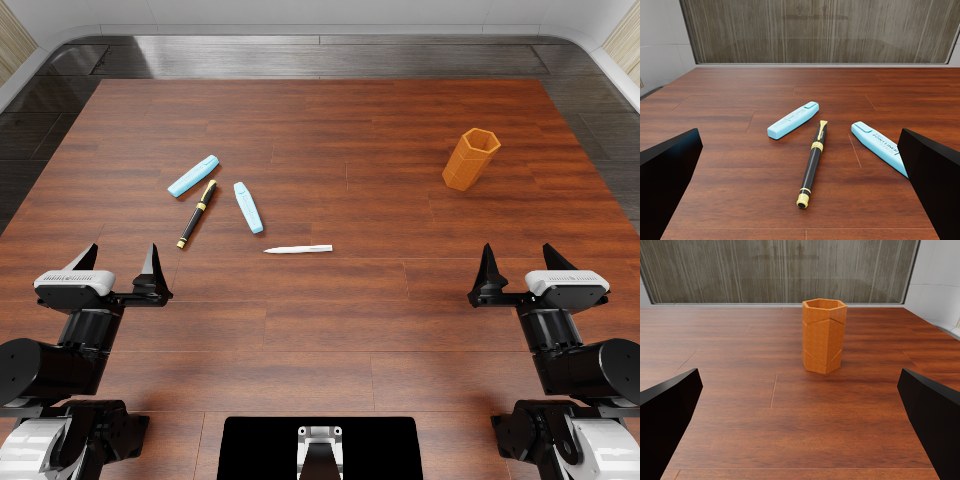 第一档fill_pen_holder_000178
插笔入笔筒
用一只手握住笔筒,用另一只手将所有笔放入其中,笔夹端朝上,然后将笔筒放回。接着复位机械臂。
939步数(帧)37.6 秒时长177个请求块查看视频与请求块 →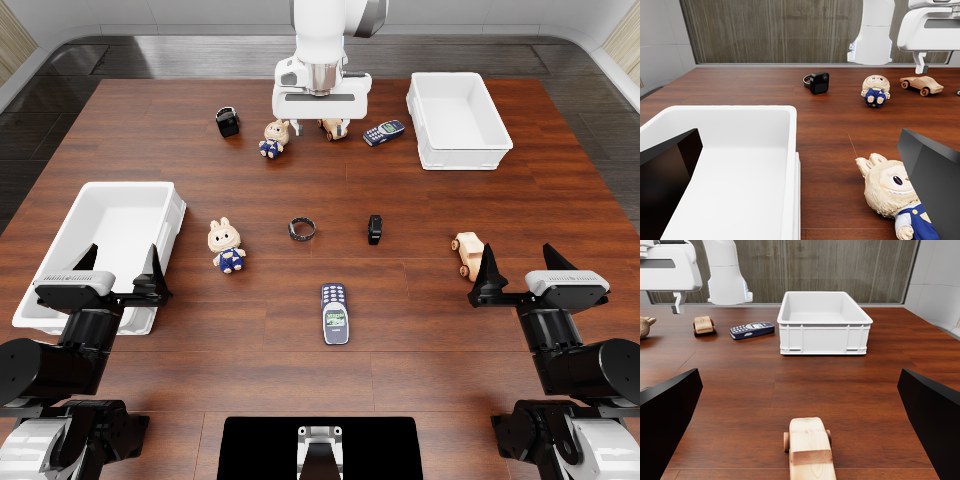 第一档imitate_sorting_sequence_000217
模仿分拣顺序
观察物体放置顺序,记住它,然后按相同顺序将对应物体放入篮子。然后重置机械臂。
3556步数(帧)142.2 秒时长189个请求块查看视频与请求块 →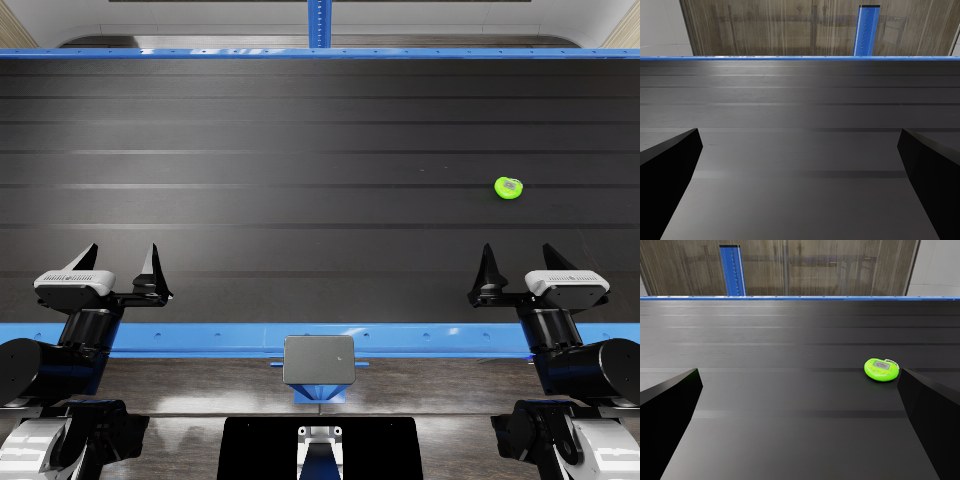 第一档match_and_pick_from_conveyor_000096
传送带配对取物
记住传送带上的第一个物体,然后在匹配物体再次出现时拾取它。将其抬升至初始高度以上超过 10 cm。
400步数(帧)16.0 秒时长38个请求块查看视频与请求块 →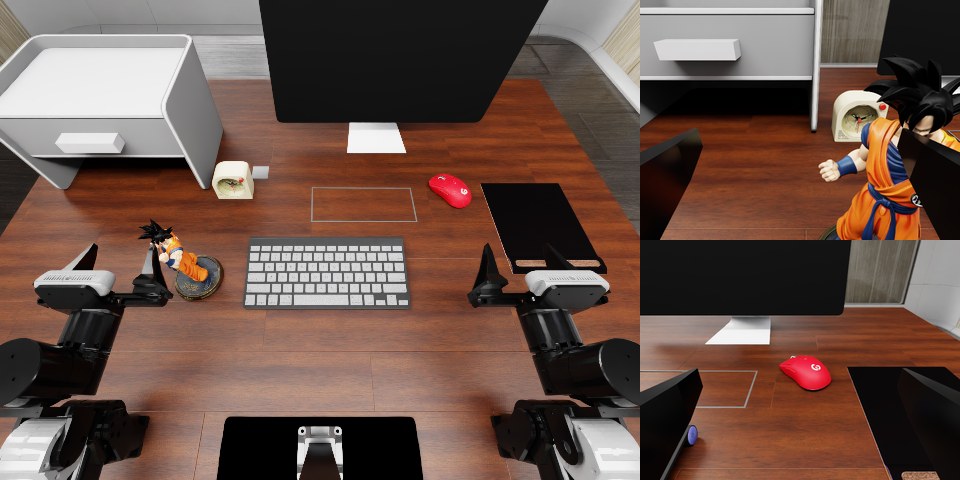 第一档organize_table_000053
整理桌面
将闹钟放在抽屉上,将小雕像放在支架上,将鼠标放在鼠标垫上,并将键盘推入框架内。然后复位机械臂。
427步数(帧)17.1 秒时长118个请求块查看视频与请求块 →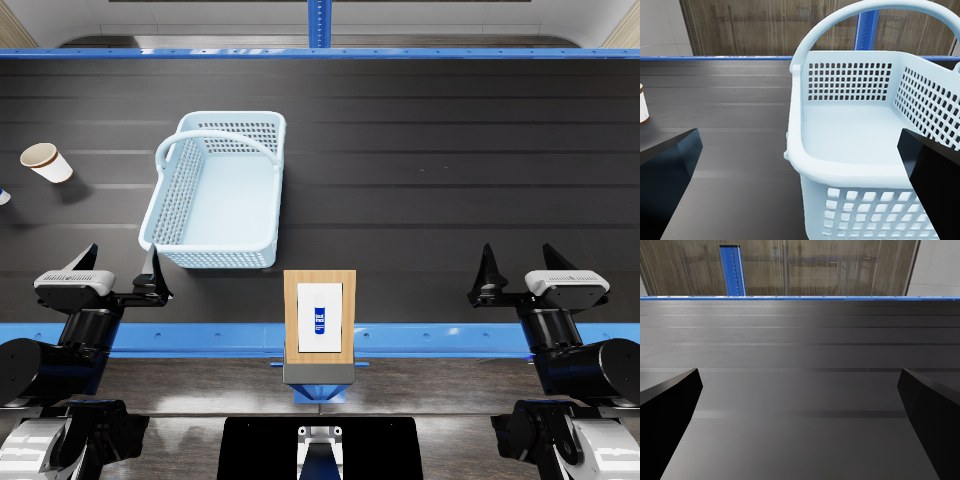 第一档pick_from_conveyor_by_image_000062
按图从传送带取物
将篮子抬起超过 8 cm,根据答案板上的图像识别传送带上的目标物体,将其拿起并放入篮子。将物体放入篮子时保持篮子抬起。
384步数(帧)15.4 秒时长151个请求块查看视频与请求块 →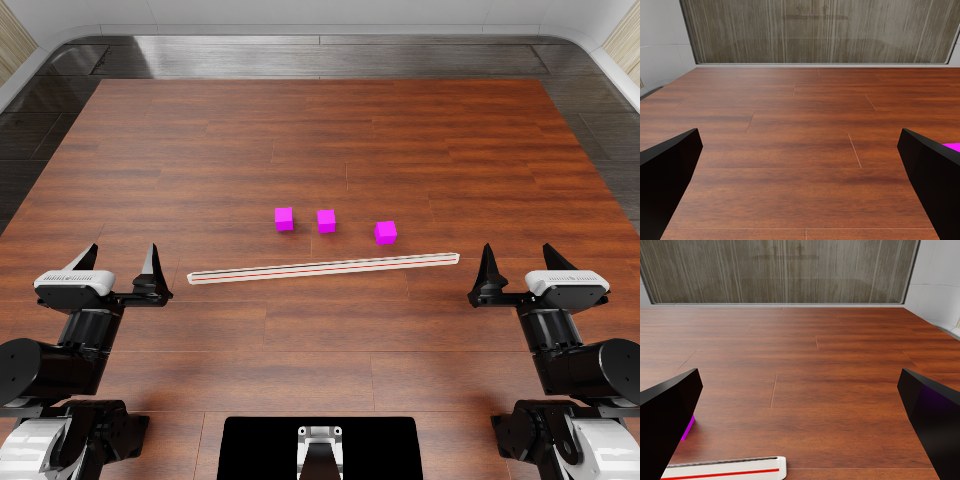 第二档align_blocks_000034
对齐积木
使用三角尺将三个方块推成一条笔直、对齐的一排,然后复位机械臂。
158步数(帧)6.3 秒时长59个请求块查看视频与请求块 →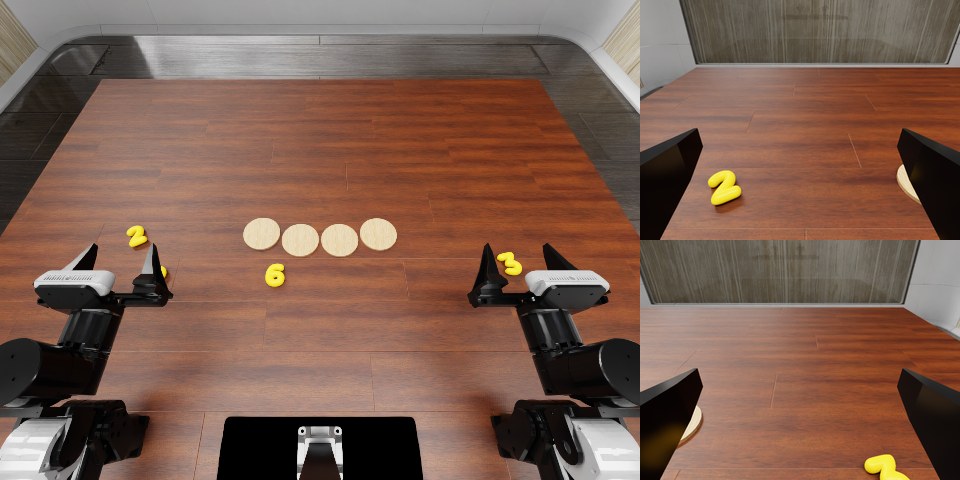 第二档arrange_largest_number_000038
摆出最大数字
将数字从左到右排列以组成尽可能大的数,并将它们放在答案板上。然后复位机械臂。
531步数(帧)21.2 秒时长149个请求块查看视频与请求块 →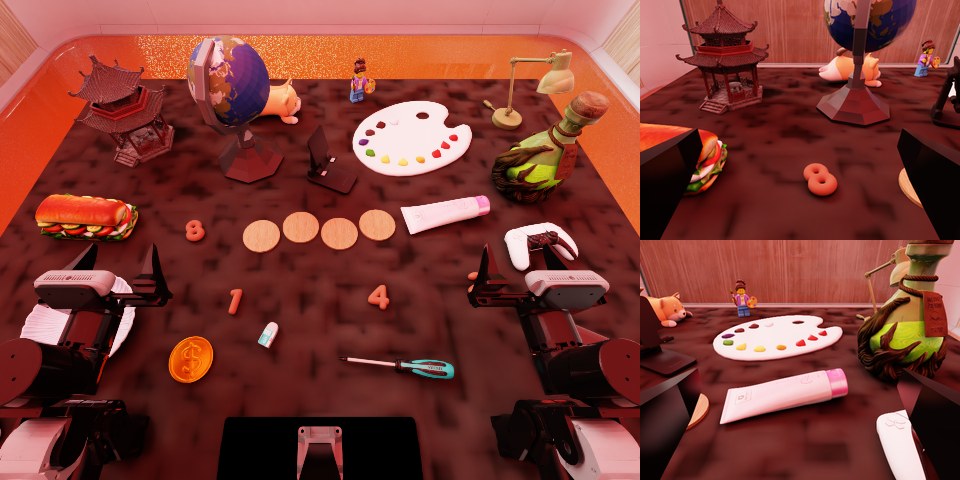 第二档arrange_largest_number_random_000063
摆出最大数字(随机版)
将数字从左到右排列以组成尽可能大的数,并将它们放在答案板上。然后复位机械臂。
458步数(帧)18.3 秒时长157个请求块查看视频与请求块 →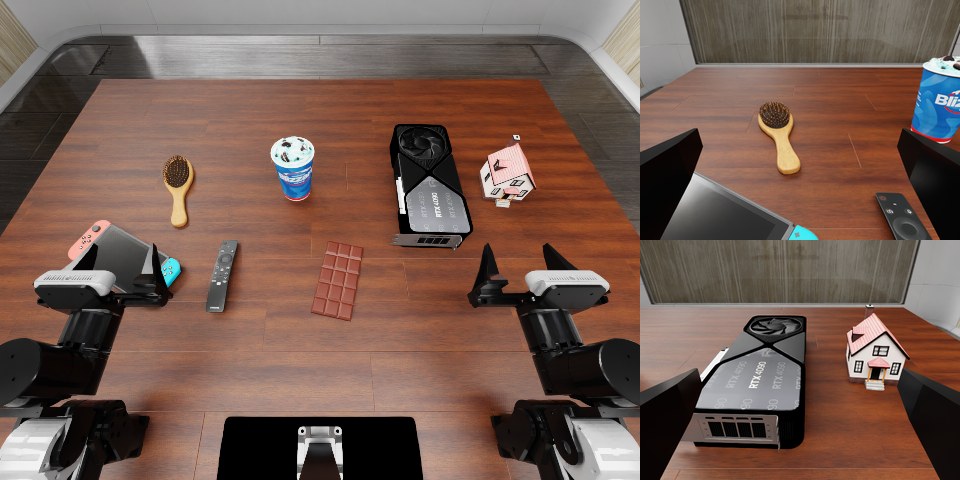 第二档general_pickup_000242
通用取物
将智能遥控器拿起 10 cm。
65步数(帧)2.6 秒时长26个请求块查看视频与请求块 →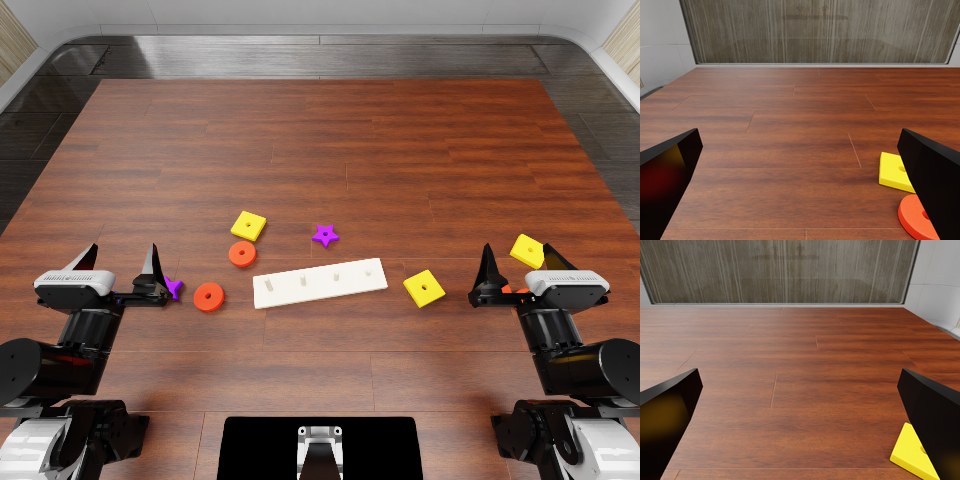 第二档play_stacking_toy_000238
玩叠叠乐
将所有堆叠玩具部件放到正确的桩上。然后重置机器人手臂。
1108步数(帧)44.3 秒时长299个请求块查看视频与请求块 → 第二档solve_equation_000181
解方程(选数字补全等式)
通过选择正确的缺失数字或运算符并将其放到答案板上来完成等式,然后重置机械臂。
158步数(帧)6.3 秒时长46个请求块查看视频与请求块 → 第二档stack_blocks_000099
叠积木
将三个纹理不同的积木堆叠起来。然后复位机械臂。
234步数(帧)9.4 秒时长73个请求块查看视频与请求块 → 第二档stack_blocks_by_language_000200
按语言叠积木
按蓝色、橙色、黄色的顺序从下到上堆叠方块,然后复位机械臂。
307步数(帧)12.3 秒时长71个请求块查看视频与请求块 → 第二档stack_blocks_random_000085
叠积木(随机版)
将三个纹理不同的积木堆叠起来。然后复位机械臂。
334步数(帧)13.4 秒时长88个请求块查看视频与请求块 → 第二档stack_bowls_000106
叠碗
将三个碗堆叠在一起。然后复位机械臂。
431步数(帧)17.2 秒时长103个请求块查看视频与请求块 → 第二档stack_bowls_random_000001
叠碗(随机版)
将三个碗堆叠在一起。然后复位机械臂。
294步数(帧)11.8 秒时长99个请求块查看视频与请求块 → 第三档deposit_coin_000017
投币入罐
从支架上拿起硬币,并将其精确插入硬币储蓄罐。然后重置机械臂。
174步数(帧)7.0 秒时长66个请求块查看视频与请求块 → 第三档sort_nesting_dolls_by_size_000153
按大小排套娃
将五个套娃从左到右、从小到大排成一行。然后复位机械臂。
477步数(帧)19.1 秒时长117个请求块查看视频与请求块 →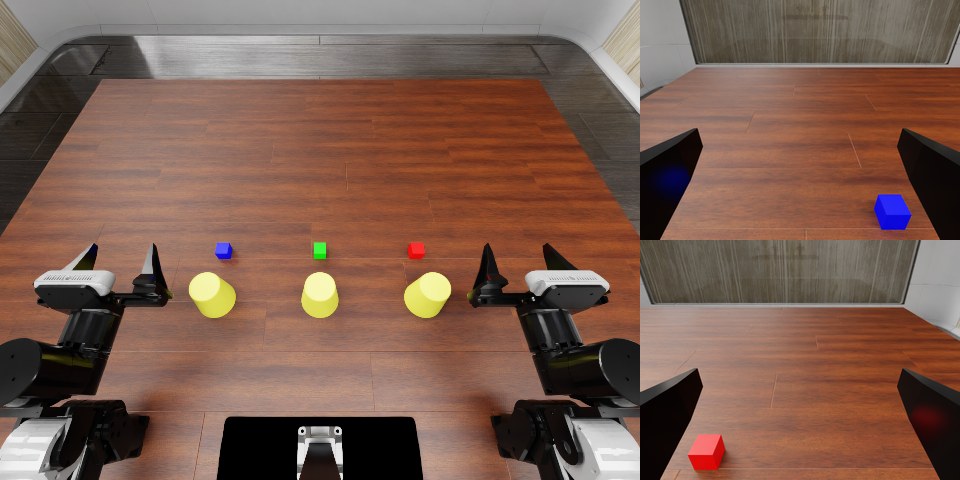 第四档cover_blocks_000003
盖住积木
从左到右覆盖积木,记住它们的颜色,然后按以下顺序揭开它们:红色、绿色和蓝色。然后重置机械臂。
413步数(帧)16.5 秒时长93个请求块查看视频与请求块 →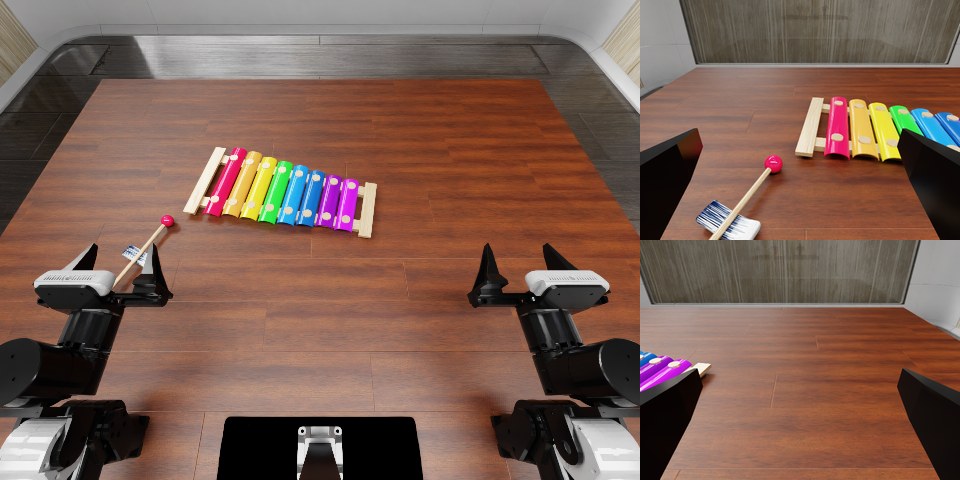 第四档play_Xylophone_000043
敲木琴
拿起木槌,从左到右敲击所有木琴键。每次敲击后,将木槌抬起至少 7 cm 再敲击下一个键。
356步数(帧)14.2 秒时长126个请求块查看视频与请求块 →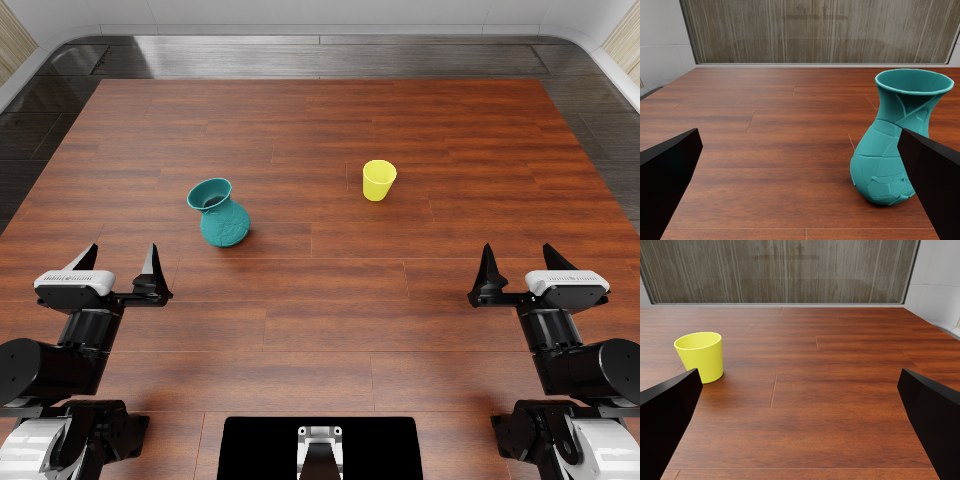 第四档pour_balls_into_vase_000226
把球倒进花瓶
将所有球从杯子倒入花瓶。然后复位机器人手臂。
243步数(帧)9.7 秒时长48个请求块查看视频与请求块 →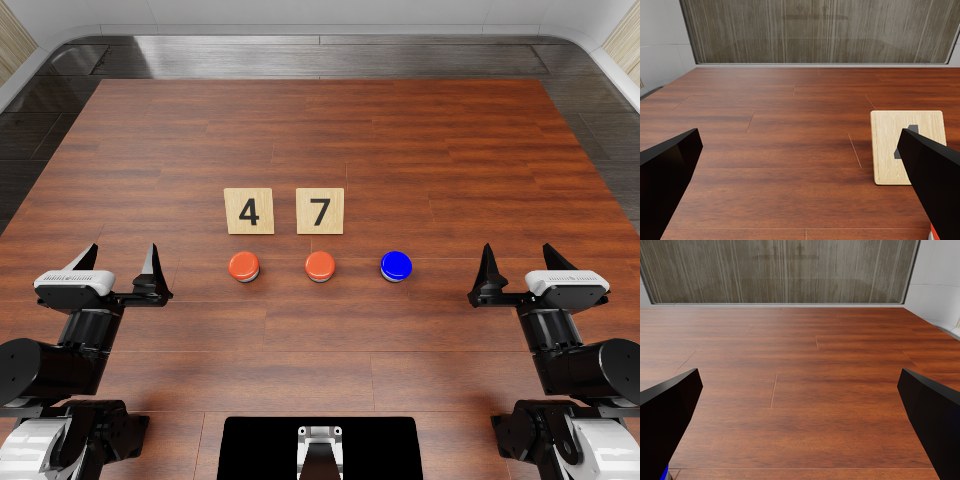 第四档press_by_number_000030
按数字按压
从左到右依次处理红色按钮。对于每个按钮,按其卡片上显示的次数按下,然后按蓝色按钮确认,再继续下一个红色按钮。然后复位机械臂。
233步数(帧)9.3 秒时长59个请求块查看视频与请求块 →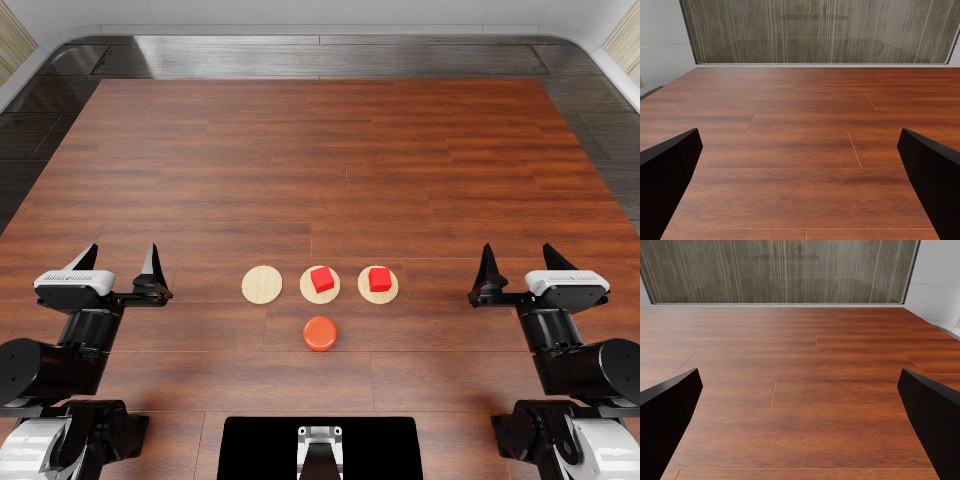 第四档swap_blocks_000000
交换积木
使用空垫子交换两个方块,每次移动后按下按钮。然后重置机器人手臂。
417步数(帧)16.7 秒时长77个请求块查看视频与请求块 →