head-first × Qwen3.8-27B:描述那一步换成单图管线的官方 caption prompt
架构与上一版逐字相同(俯视迭代描述 → GroundingPI 定位 → IoU 去重 → 左/右腕各找一次 → R1.5 两图并排验证)。
本轮唯一变量是 describe 用的提示词:换成对象模式的官方 caption prompt
REGION_DENSE_CAPTION_META_PROMPT + OBJECTS_ONLY_RULES(要求 pick 5–7 regions、名字里带颜色与位置关系),
解析改用 [n: name] 正则。判官仍是 qwen3.8-27b(8001),8 个 episode 是同一批。
所有「对 / 错」都是本轮逐张点开 img/ev/ 证据图人工判的,不是模型自评。27
俯视物体总数(上一版 35 · R1.5 27)
27
侧视验证通过框(上一版 30)
23 / 27
人工核对「对」(上一版 22/30)
85.2%
精确率(上一版 73.3% · R1.5 42.9%)
结论:比简单 prompt 更好,但「物体变少」有坑
精确率 73.3% → 85.2%(+11.9 pt),错的框从 8 个降到 4 个;
俯视物体数 35 → 27(−8)。逐张看图后,这 8 个的减少不是模型变保守,
而是官方 prompt 给每个名字加了位置后缀(..., on wooden table),撞上管线里那份
DROP 关键字表(含 table / surface),把整条真物体一起过滤掉了。
只读复算(同一 prompt、同一 8 张俯视图,不写产物):模型实际吐出 38 条候选,9 条被 DROP 丢弃,其中 7 条是真物体、2 条是机械臂(该丢)。 把后缀修掉,物体数大约是 34,与简单 prompt 的 35 基本持平——也就是说 精确率的提升是真的,物体变少是解析口径的假象。
三方对比 · 同一批 8 个 episode
| 指标 | R1.5 embodied-r15 | 27B + 简单 prompt P1+P2 迭代 | 27B + 单图官方 prompt 本轮 |
|---|---|---|---|
| describe 提示词 | P1 + 追问 P2(迭代 2–4 轮) | P1 + 追问 P2(迭代 2–4 轮) | 官方 objects-only(单轮,pick 5–7) |
| describe 吐出的短语数 | 40 | 46 | 29(若不过滤:38) |
| 俯视物体总数 | 27 | 35 | 27(−8 vs 35) |
| describe 阶段总耗时 | 4.3 s | 9.8 s | 31.4 s(3.2× vs 简单) |
| 侧视验证通过框 | 30 | 30 | 27 |
| 人工 对 / 错 / 无效 | 12 / 16 / 2 | 22 / 8 / 0 | 23 / 4 / 0 |
| 精确率 | 42.9% | 73.3% | 85.2% |
| 判官候选框 / YES | 54 / 37(68.5%) | 68 / 35(51.5%) | 54 / 28(51.9%) |
| 总耗时(8 ep 串行) | 12.7 s | 57.5 s | 71.8 s |
精确率 +11.9 pt 的代价:describe 从 9.8 s 涨到 31.4 s(3.2×),总耗时 57.5 → 71.8 s。
判官 YES 率与上一版持平(51.5% vs 51.9%),说明精度提升不是靠判官变严,而是送进来的物体本身更准。
「物体变少」的真实原因:位置后缀撞上 DROP 关键字
| episode | 模型原样输出 | 判断 |
|---|---|---|
| FineART/98147329 | toaster, black, top-left, on wooden table | 真物体,被丢 |
| FineART/98147329 | cup, teal, top-center, on wooden table | 真物体,被丢 |
| FineART/98147329 | cup, green, top-right, on wooden table | 真物体,被丢 |
| FineART/98147329 | box, cardboard, top-right, on wooden table | 真物体,被丢 |
| FineART/98147329 | mat, dark blue, center, on wooden table | 真物体,被丢 |
| HIW-500-LeRobot/b429fcfe | tray, white rectangular, center of table | 真物体,被丢 |
| IMPACT/074a5442 | screwdrivers, metal and plastic handles, lying on table, left side | 真物体,被丢 |
| AIRBOT/05ef29ef | robotic arm, white segments, left side | 该丢(机械臂) |
| AIRBOT/05ef29ef | robotic arm, white segments, right side | 该丢(机械臂) |
结论:
DROP 是按「整句子串」匹配的,适合简单 prompt 那种纯名词(white bowl),
不适合官方 prompt 那种「名字 + 位置」的长句。修法有两条——按逗号切出主名再过滤,或把位置词从名字里剥掉——
但本轮按要求没有改动管线。逐 episode(点绿色 ✓ 看证据图;标红的 ✓ 是判官说 YES 但人工判错的)
FineART 0cc762b9
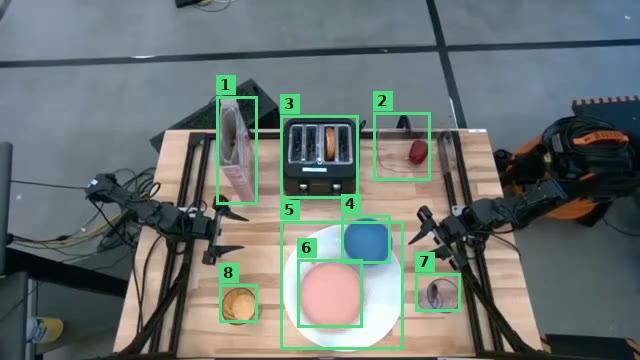
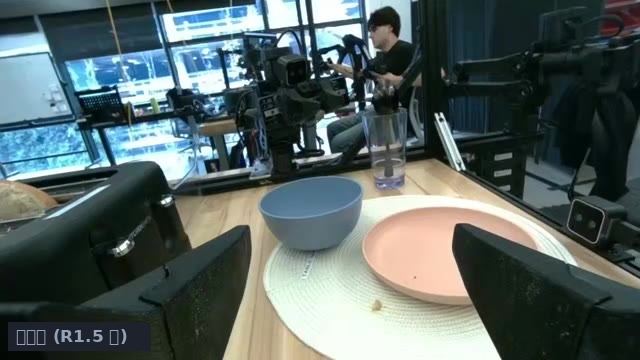
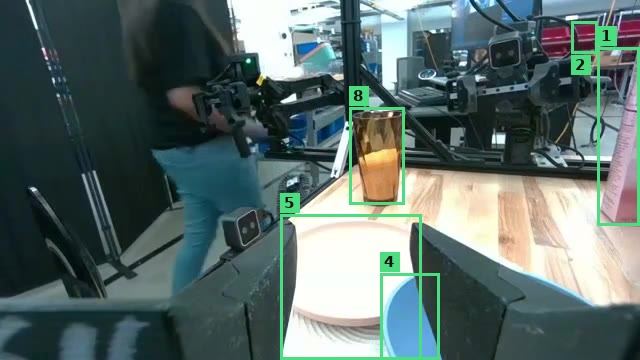
| 编号 | 名字(官方 prompt 原文) | 俯视框 | 左腕 | 右腕 |
|---|---|---|---|---|
| 1 | container, pink, holding utensils, left of toaster | [216, 96, 257, 204] | — | ✓ ✗错 腕部框落在背景粉色柜板,不是台上的粉色收纳盒 |
| 2 | object, red, spherical, right of toaster | [373, 112, 430, 180] | — | ✓ ✗错 腕部框落在背景货架的红色物,不是台上的红球 |
| 3 | toaster, black, containing bread slices, top center | [280, 115, 358, 198] | — | — |
| 4 | dough, blue, round, on edge of white plate | [341, 215, 390, 263] | — | ✓ 勉强:蓝色碗被黑色夹爪挡住大半,只框到露出一条弧 |
| 5 | plate, white, round, bottom center | [280, 221, 403, 349] | — | ✓ |
| 6 | dough, pink, round, on white plate | [297, 259, 362, 327] | — | — |
| 7 | cup, transparent, small, right of white plate | [415, 273, 460, 311] | — | — |
| 8 | cup, yellow, small, left of white plate | [219, 284, 257, 322] | — | ✓ ✗错 腕部框是橙色果汁杯;俯视这个是小黄色面包,不是杯子 |
FineART 98147329
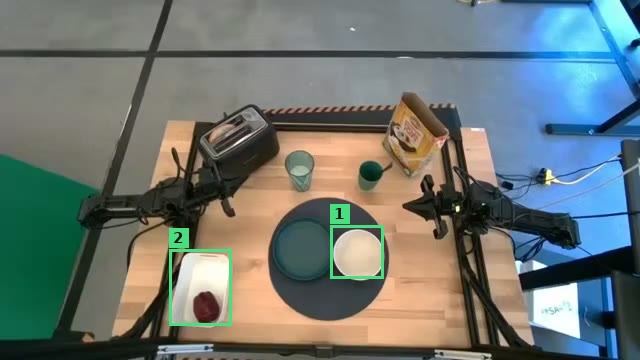
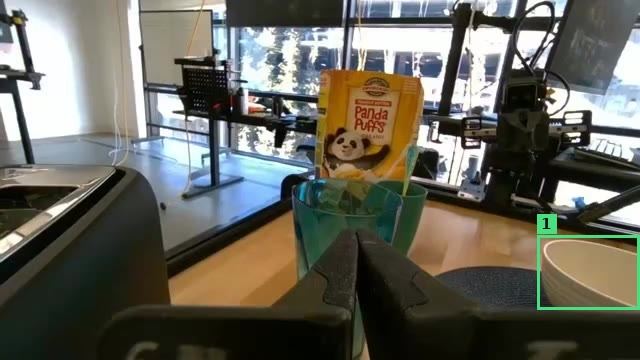
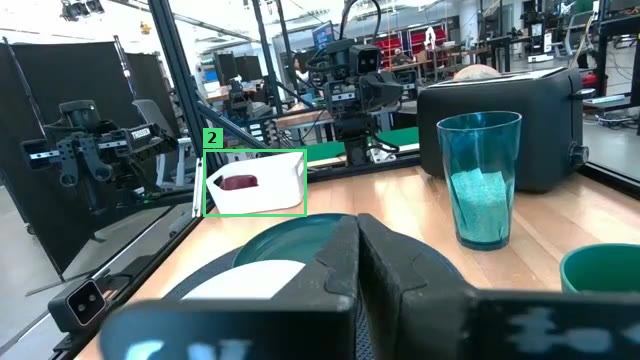
| 编号 | 名字(官方 prompt 原文) | 俯视框 | 左腕 | 右腕 |
|---|---|---|---|---|
| 1 | bowl, white, center, on dark blue mat | [330, 225, 383, 278] | ✓ 勉强:只框到白碗露出一角(腕部贴得很近) | —判官犹豫 |
| 2 | tray, white, bottom-left, containing red object | [169, 249, 231, 325] | — | ✓ |
AIRBOT_MMK2 05ef29ef
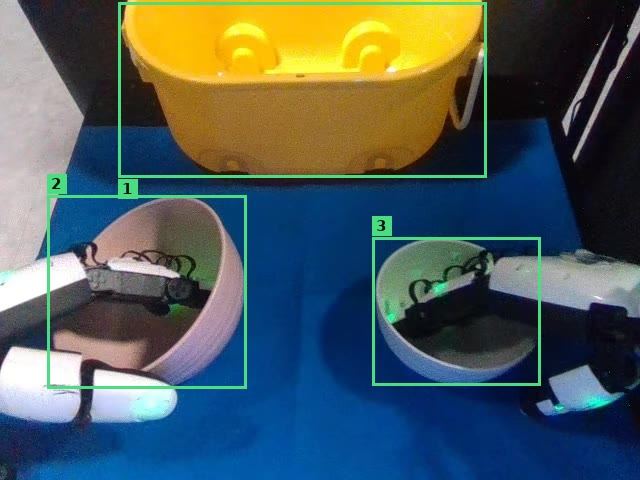
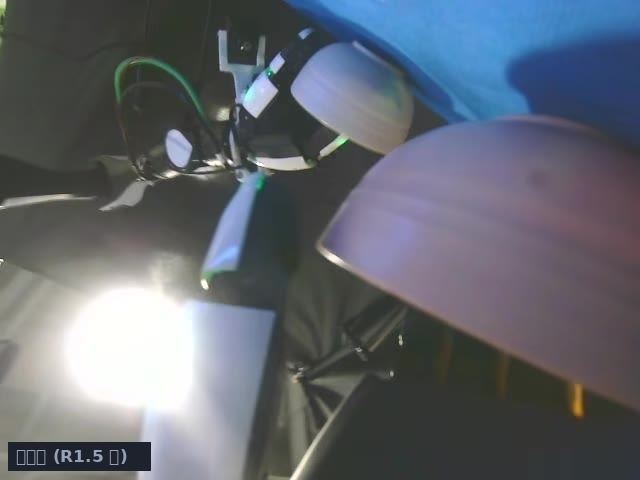
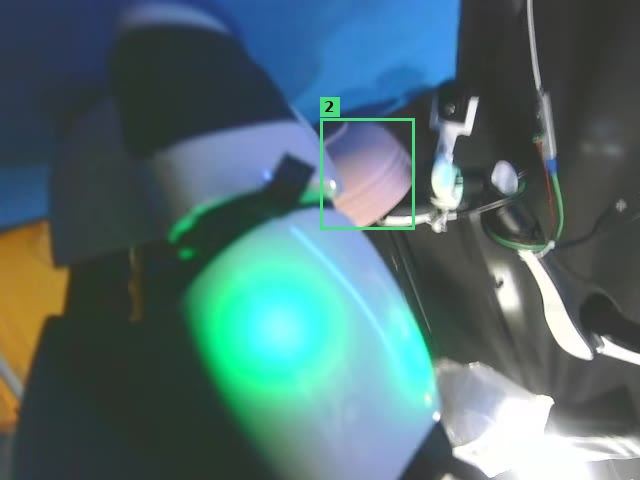
| 编号 | 名字(官方 prompt 原文) | 俯视框 | 左腕 | 右腕 |
|---|---|---|---|---|
| 1 | tub, yellow plastic, top center | [118, 2, 486, 177] | — | —判官犹豫 |
| 2 | bowl, pink plastic, bottom left | [47, 195, 246, 388] | —判官犹豫 | ✓ 勉强:腕部贴到粉色碗内壁,靠颜色与俯视一致判对 |
| 3 | bowl, white plastic, bottom right | [372, 237, 540, 385] | — | — |
AIRBOT_MMK2 6a507fc1
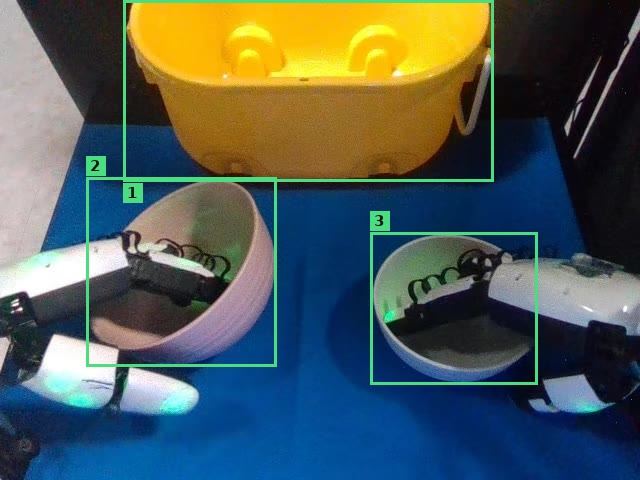
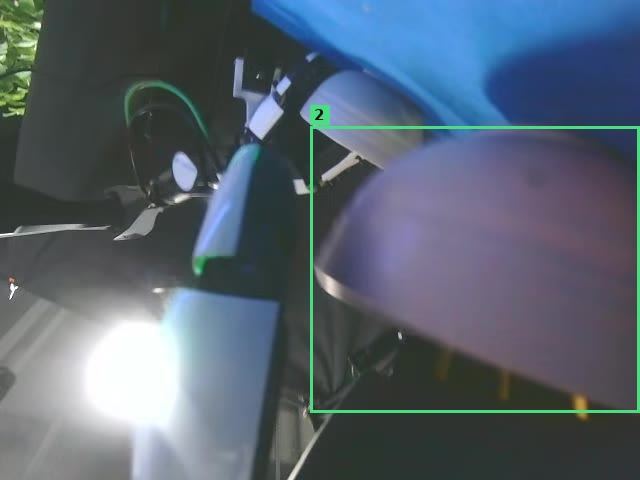
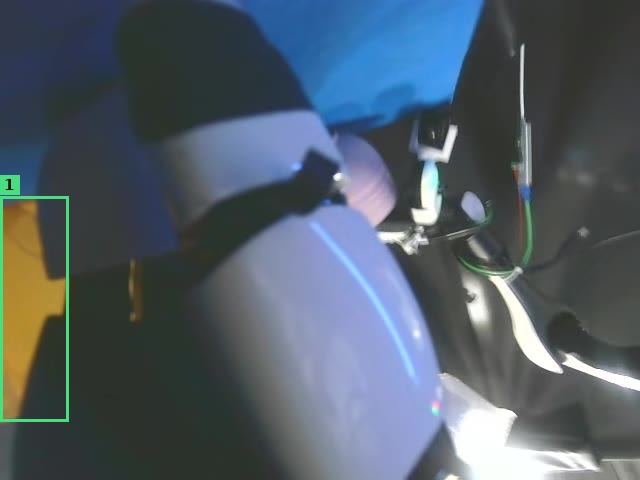
| 编号 | 名字(官方 prompt 原文) | 俯视框 | 左腕 | 右腕 |
|---|---|---|---|---|
| 1 | bin, yellow plastic, top center | [123, 0, 493, 181] | — | ✓ 勉强:只框到黄色桶留在画面最左的一条边 |
| 2 | bowl, pinkish beige, bottom left | [86, 177, 276, 366] | ✓ | — |
| 3 | bowl, light grey, bottom right | [370, 232, 537, 384] | —判官犹豫 | — |
HIW-500-LeRobot 9e12a56e
| 编号 | 名字(官方 prompt 原文) | 俯视框 | 左腕 | 右腕 |
|---|---|---|---|---|
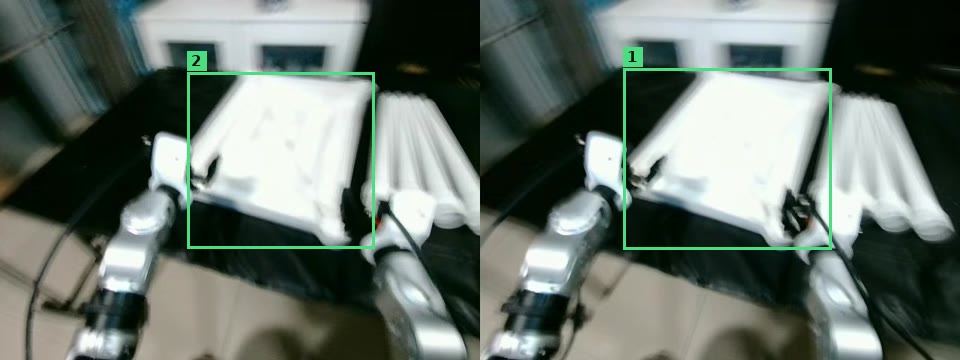
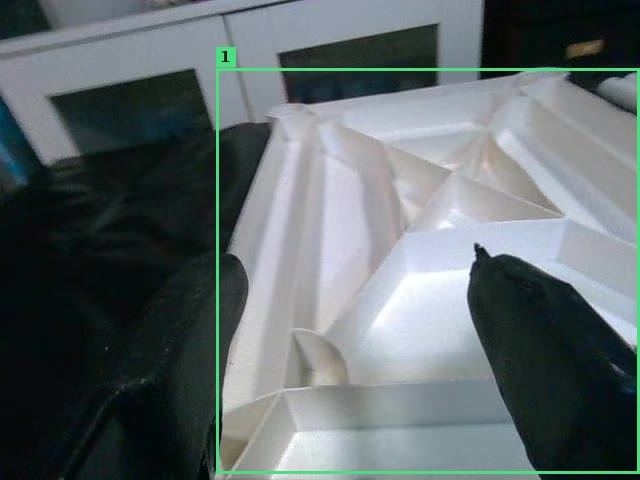
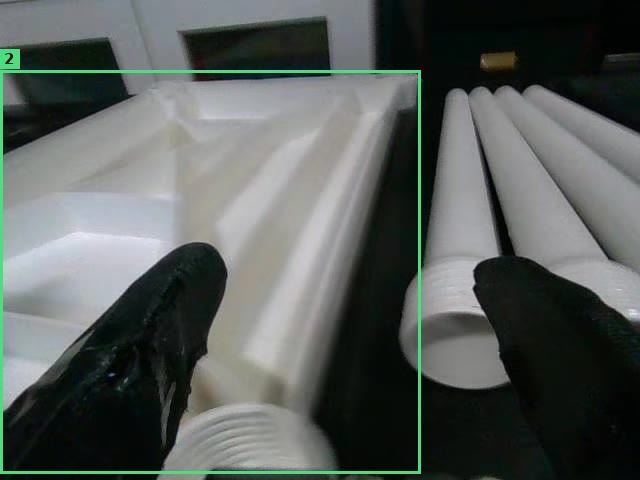
| 1 | white shirt, folded, center-right | [623, 68, 831, 249] | ✓ | — |
| 2 | white shirt, flat, center-left | [187, 72, 374, 248] 与 1 号是同一块白托盘(重复) | —被侧视去重删掉(同一腕部框被两个物体认领) | ✓ 同一块白色托盘,与 1 号重复 |
HIW-500-LeRobot b429fcfe
| 编号 | 名字(官方 prompt 原文) | 俯视框 | 左腕 | 右腕 |
|---|---|---|---|---|
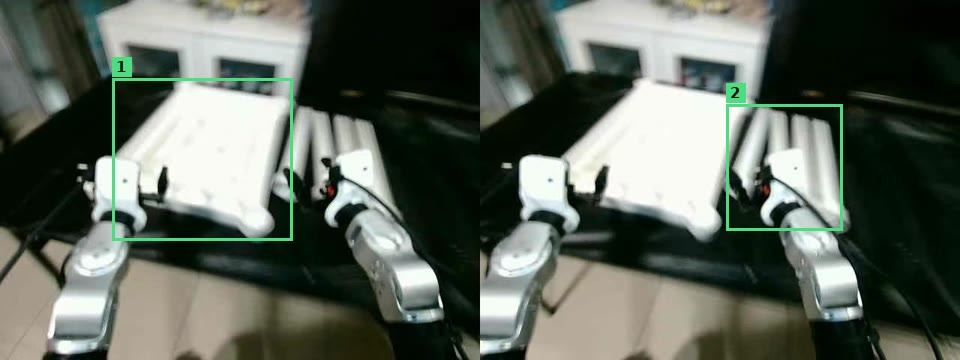
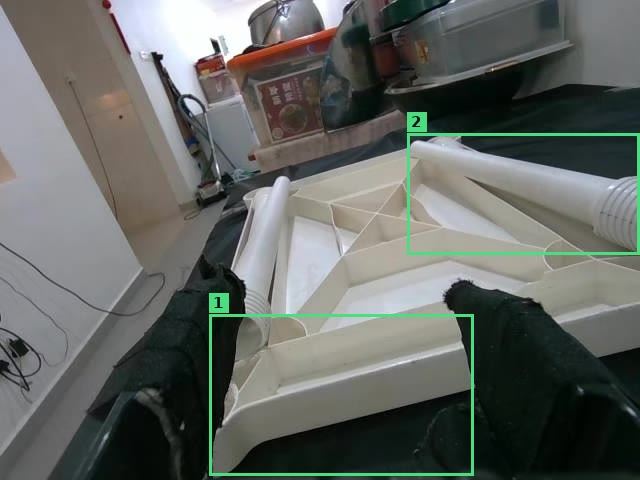
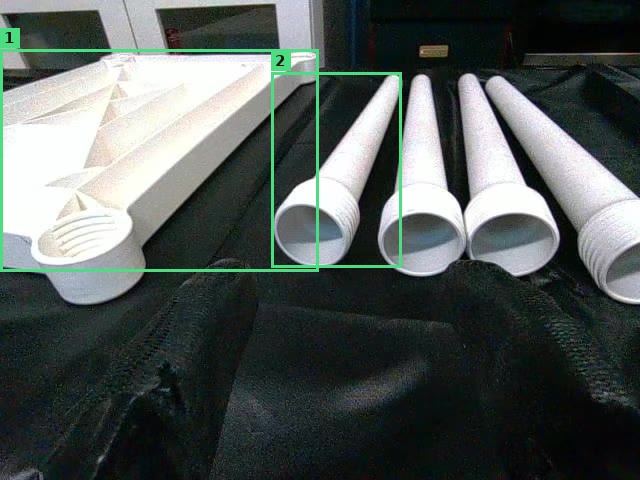
| 1 | block, white rectangular, left edge of tray | [112, 78, 292, 240] | ✓ | ✓ |
| 2 | rods, white cylindrical, right of tray | [726, 104, 842, 230] | ✓ | ✓ |
IMPACT 074a5442
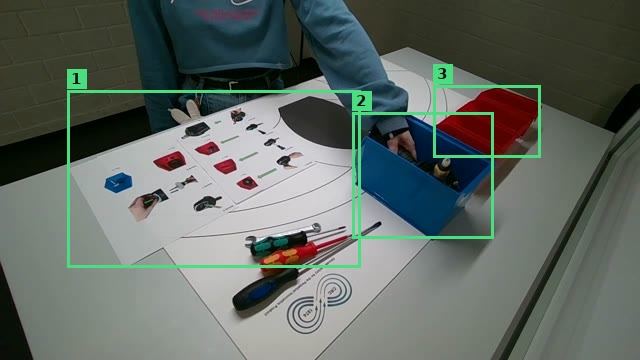
| 编号 | 名字(官方 prompt 原文) | 俯视框 | 左腕 | 右腕 |
|---|---|---|---|---|
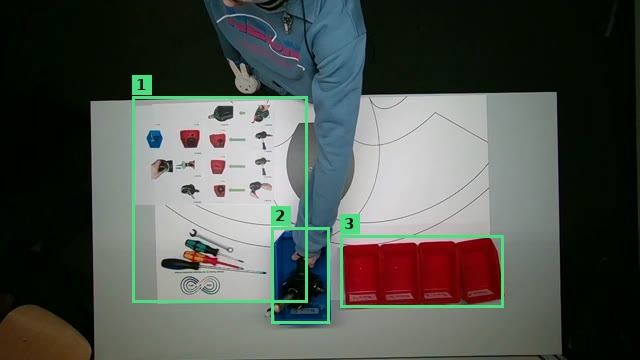
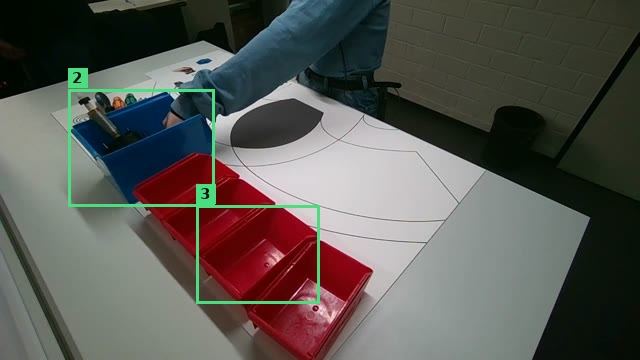
| 1 | paper, white with printed diagrams, lying flat, left side | [132, 96, 307, 302] 纸质说明图,可捡性存疑 | — | ✓ |
| 2 | tray, blue plastic, holding black object, bottom center | [271, 227, 329, 323] | ✓ | ✓ |
| 3 | trays, red plastic, empty, arranged in a row, right side | [340, 235, 503, 307] 一个框套住 5 个红杯 | ✓ | ✓ |
IMPACT 14e5578b
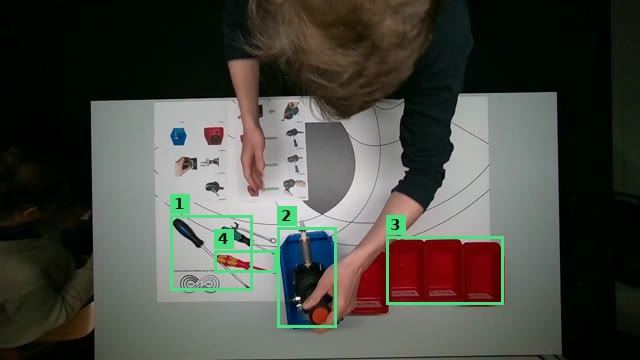
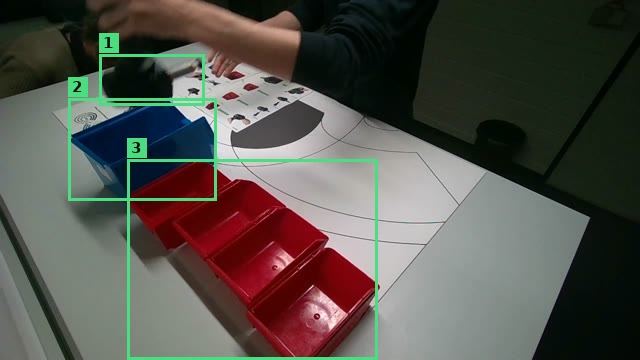
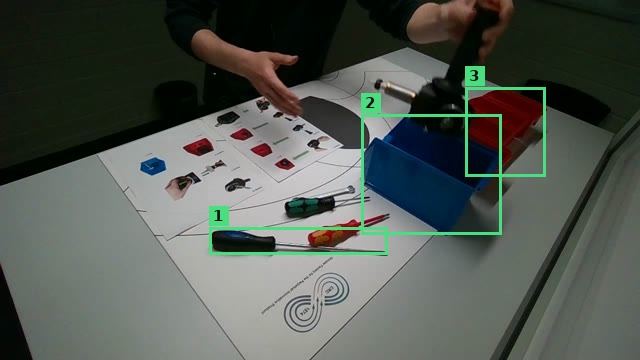
| 编号 | 名字(官方 prompt 原文) | 俯视框 | 左腕 | 右腕 |
|---|---|---|---|---|
| 1 | screwdriver, black handle, left side | [170, 215, 252, 290] 框同时套住黑柄与红柄两把工具 | ✓ ✗错 腕部框落在黑色夹爪/袖口上,不是螺丝刀 | ✓ 勉强:腕部框住红柄螺丝刀,但俯视这个框同时套了两把工具 |
| 2 | tray, blue plastic, center foreground | [277, 227, 336, 327] | ✓ | ✓ |
| 3 | tray, red plastic, right of blue tray | [386, 236, 503, 304] | ✓ | ✓ |
| 4 | tool, green handle, center left | [214, 250, 276, 272] 绿柄工具,红柄那把被 IoU 去重合并 | — | — |
失败模式(如实写)
| 模式 | 本轮实例 |
|---|---|
| 判官被名字带偏 | FineART/0cc762b9 #8「cup, yellow」:右腕框住一只橙色果汁杯, 判官 Step 1 直接写成“yellow cylindrical cup with liquid”,判 YES。俯视那个其实是小黄面包,不是杯子。 |
| 同色不同物 | FineART/0cc762b9 #1、#2:右腕框落在背景柜板/货架上的粉色与红色物,颜色对上就算通过。 |
| 腕部视野外也给 YES | 同一 episode 的 #1、#2 目标其实不在右腕画面里,GP 仍在背景里硬找一个“同色物体”。 |
| 俯视重复框 | HIW/9e12a56e:一块白托盘出了 2 个框,两框在不同腕部视图都验证通过,若按物体数算会多计 1。 |
| 俯视框过大 | IMPACT/14e5578b #1 一个框套住黑柄+红柄两把工具;IMPACT/074a5442 #3 一个框套住 5 个红杯。 |
| 判否理由与图无关 | FineART/0cc762b9 #4 左腕:Step 1/2 都描述成“blue round dough-like object”, 却因为用词(dough vs clay)判 NO——本批左腕在 FineART 0/8 全否,属于用词层面的假阴性。 |
| 纸/背景物进列表 | IMPACT/074a5442 #1 把整张印刷说明纸当成可捡物;不算错但偏离“可捡起的物体”。 |