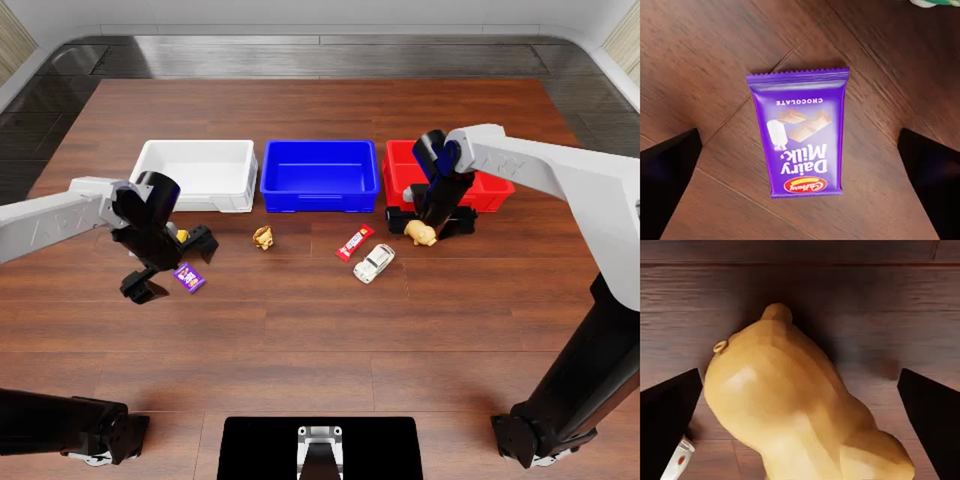
仿真机器人操作 · 中文回放
1 条成功轨迹 · reasoning_content(CoT) 回放 · gpt-6-astra
模型:gpt-6-astra(配置别名 model-test-ldk)
这条轨迹共 121 轮带 reasoning_content(CoT):其中 10 轮是模型自己写的(原生),111 轮由重写器(gpt-6.1-sol)补写。数据集中 10 轮原生也被改写过,页面同时给出「模型原话」与「数据集文本」。
1条成功轨迹
512步
20.5 秒视频总时长
121条 reasoning_content(CoT)
101次动作判断
工具
robot_act | 双臂移动到目标位姿,执行 N 步(抓、放、移动) |
robot_wait | 原地等环境变化,不主动动(等传送带、等稳定) |
robot_reset | 双臂复位到初始位姿 |
exec_command | 执行 shell 命令(读文件、算几何) |
view_image | 查看指定图片(放大看细节) |